

Postavitev centralne osi in diagonalna postavitev sta dve običajni strukturni metodi načrtovanja za volanski pogon AGV, vsaka s svojimi edinstvenimi lastnostmi in primernimi aplikacijami. Analizirajmo ti dve postavitvi v primerjalnem pregledu:
I. Postavitev centralne osi
Struktura postavitve:
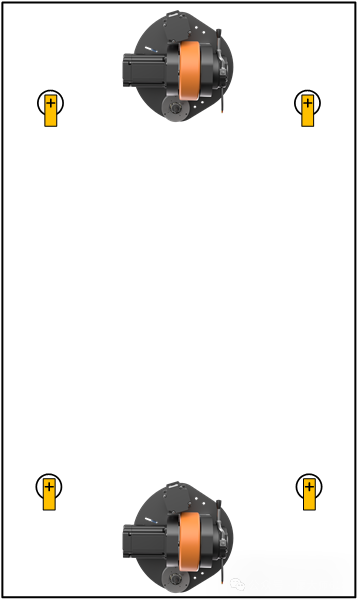
Pogonsko kolo agv je nameščeno vzdolž osrednje osi karoserije AGV, običajno simetrično razporejeno na obeh straneh, kot je prikazano na spodnji sliki:
Strukturne značilnosti:
Pogonsko kolo AGV je nameščeno vzdolž sredinske črte karoserije AGV, simetrično razporejeno od spredaj proti zadaj.
Ko se premikate v ravni črti, se sprednja in zadnja potapljaška kolesa prilagodijo istemu kotu, da popravijo odstopanja od poti.
Med vrtenjem se levo in desno potapljaško kolo obrneta za 90 stopinj in postaneta diferencialna kolesa, ki omogočajo vrtenje na mestu.
Prednosti:
Struktura je relativno enostavna in nudi dobro stabilnost.
Premočrtno gibanje in vrtenje na mestu je enostavno doseči.
Primerni scenariji:
Idealno za scenarije, ki zahtevajo visoko stabilnost in natančno gibanje.
Primerno za AGV z večjimi obremenitvami, ki zahtevajo stabilno gibanje.
II. Diagonalna postavitev
Struktura postavitve:
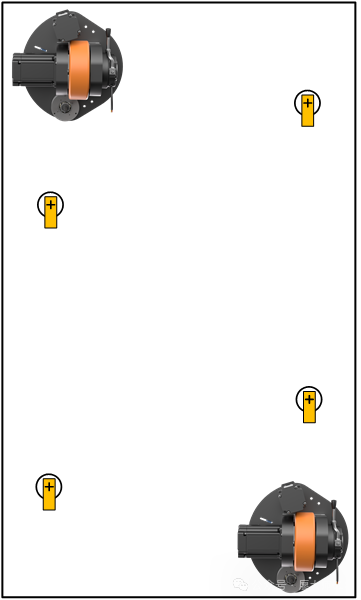
Pogonsko kolo agv je nameščeno diagonalno na ohišje AGV, pri čemer sta dve pogonski kolesi nameščeni na nasprotnih vogalih, kot je prikazano na spodnji sliki:
Strukturne značilnosti:
Kolesa AGV Diver so razporejena simetrično okoli središča karoserije AGV, običajno vzdolž diagonalne črte AGV.
Prilagoditve gibanja so na splošno bolj zapletene v primerjavi s postavitvijo centralne osi in pogosto zahtevajo natančnejše algoritme za nadzor.
Prednosti:
Ponuja večjo prilagodljivost in manevriranje kot centralna postavitev; vleka lahko pri določenih gibih preseže postavitev centralne osi.
Omogoča kompleksna gibanja v zaprtih prostorih.
Primerni scenariji:
Idealno za scenarije, ki zahtevajo pogoste spremembe smeri in zapletene premike.
Primerno za AGV z nizkim profilom, kot so tunelski AGV, kjer se diagonalne postavitve bolje prilagodijo prostorom z nizkim odmikom.
III. Primerjalna analiza med delovanjem
3.1 Premočrtno gibanje vzdolž osi telesa AGV
Najprej preučimo pogonske modele za sredinsko in diagonalno postavitev med premičnim gibanjem, kot je prikazano spodaj:
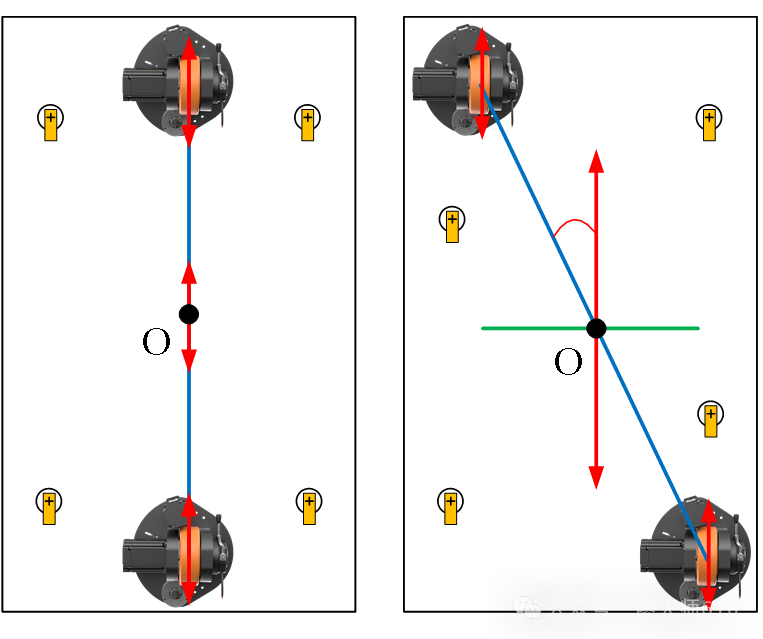
Na zgornji levi sliki, ki prikazuje osrednjo postavitev, sta obe potapljaški kolesi poravnani na isti poti, ko se premikate naprej ali nazaj. Kakršne koli razlike v hitrosti ali zdrs med potapljaškimi kolesi, ki povzročijo nedosledne dejanske hitrosti ali neenakomeren izhod, ne bodo vplivale na položaj vozila. To vpliva le na hitrost vzdolž poti rdeče puščice, ki se pojavi kot nihanje hitrosti zaradi napetosti med kolesi.
Na zgornji desni sliki z diagonalno postavitvijo vzdolž poti rdeče puščice obstaja rezultantna roka sile (prikazana zeleno). Razlike v hitrosti ali zdrs med kolesi v tej postavitvi povzročijo, da se vozilo premakne proti počasnejšemu ali drsečemu kolesu, zaradi česar se karoserija AGV nagne v to smer. Posledica te neusklajenosti ni samo napetost med kolesi, ampak tudi nihanje hitrosti in bočno nihanje.
3.2 Bočno gibanje pravokotno na os telesa AGV
Nato si poglejmo stransko gibanje modelov s sredinskim in diagonalnim pogonom, kot je prikazano spodaj:
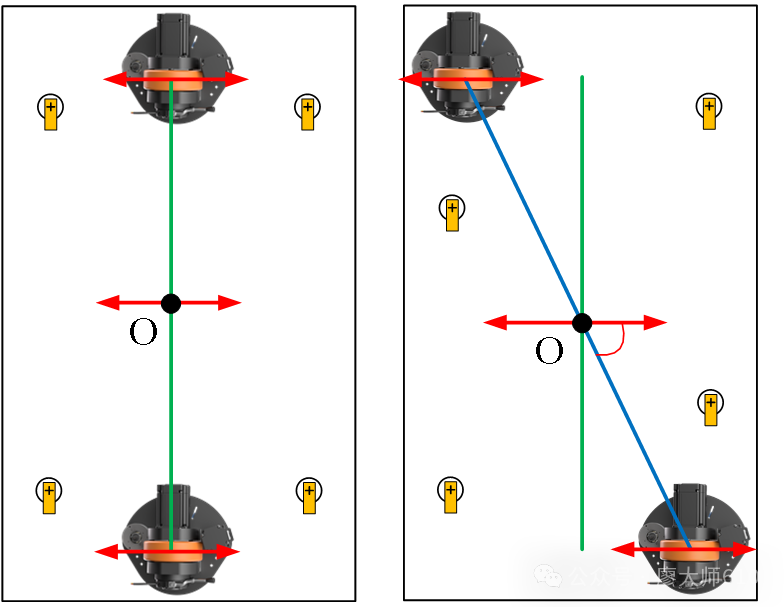
V obeh sredinskih in diagonalnih postavitvah bočno gibanje ustvari rezultanto kraka sile (prikazano zeleno) vzdolž poti rdeče puščice. Tukaj bo kakršna koli razlika v hitrosti ali zdrs med potapljaškimi kolesi povzročil, da se bo položaj vozila nagnil proti počasnejši ali drseči strani, kar bo povzročilo neporavnanost in povzročilo nihanje hitrosti in bočno nihanje.
3.3 Vrtenje na mestu, osredotočeno okoli telesa AGV
Na koncu preučimo modele pogonov za sredinsko in diagonalno postavitev med vrtenjem na mestu, kot je prikazano spodaj:
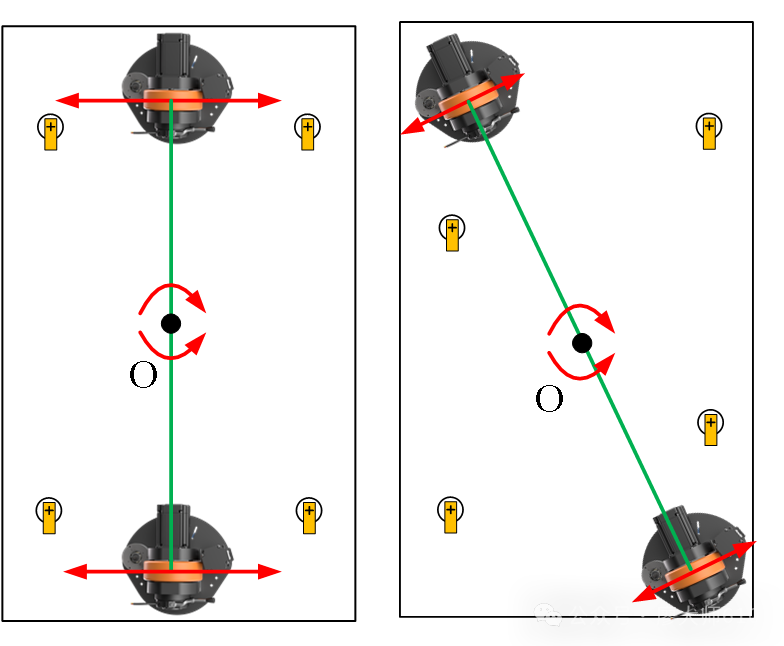
Ko se AGV vrti na mestu, ima osrednja postavitev krajšo silo (prikazano zeleno) v primerjavi z diagonalno postavitvijo. Zato je za AGV, ki zahtevajo pogosto vrtenje na mestu, diagonalna postavitev prednost.
Zaključek:
Sredinska in diagonalna postavitev imata vsaka svoje prednosti. Izbira postavitve je odvisna od specifične uporabe in zahtev AGV. Centralna postavitev nudi večjo stabilnost in enostavnejše upravljanje, diagonalna postavitev pa poudarja fleksibilnost in visoko nosilnost. V praksi je pri izbiri postavitve bistveno upoštevati prednosti in slabosti kontrolnih algoritmov. Obravnavanje posebnih zahtev in analiziranje vsakega primera posebej je ključno; izogibajte se pretiranemu poenostavljanju ali jemanju elementov iz konteksta za referenco.


